Чи переможуть «нудні» роботи у реальному світі? Чому форма має залежати від робочого процесу
· Майбутнє
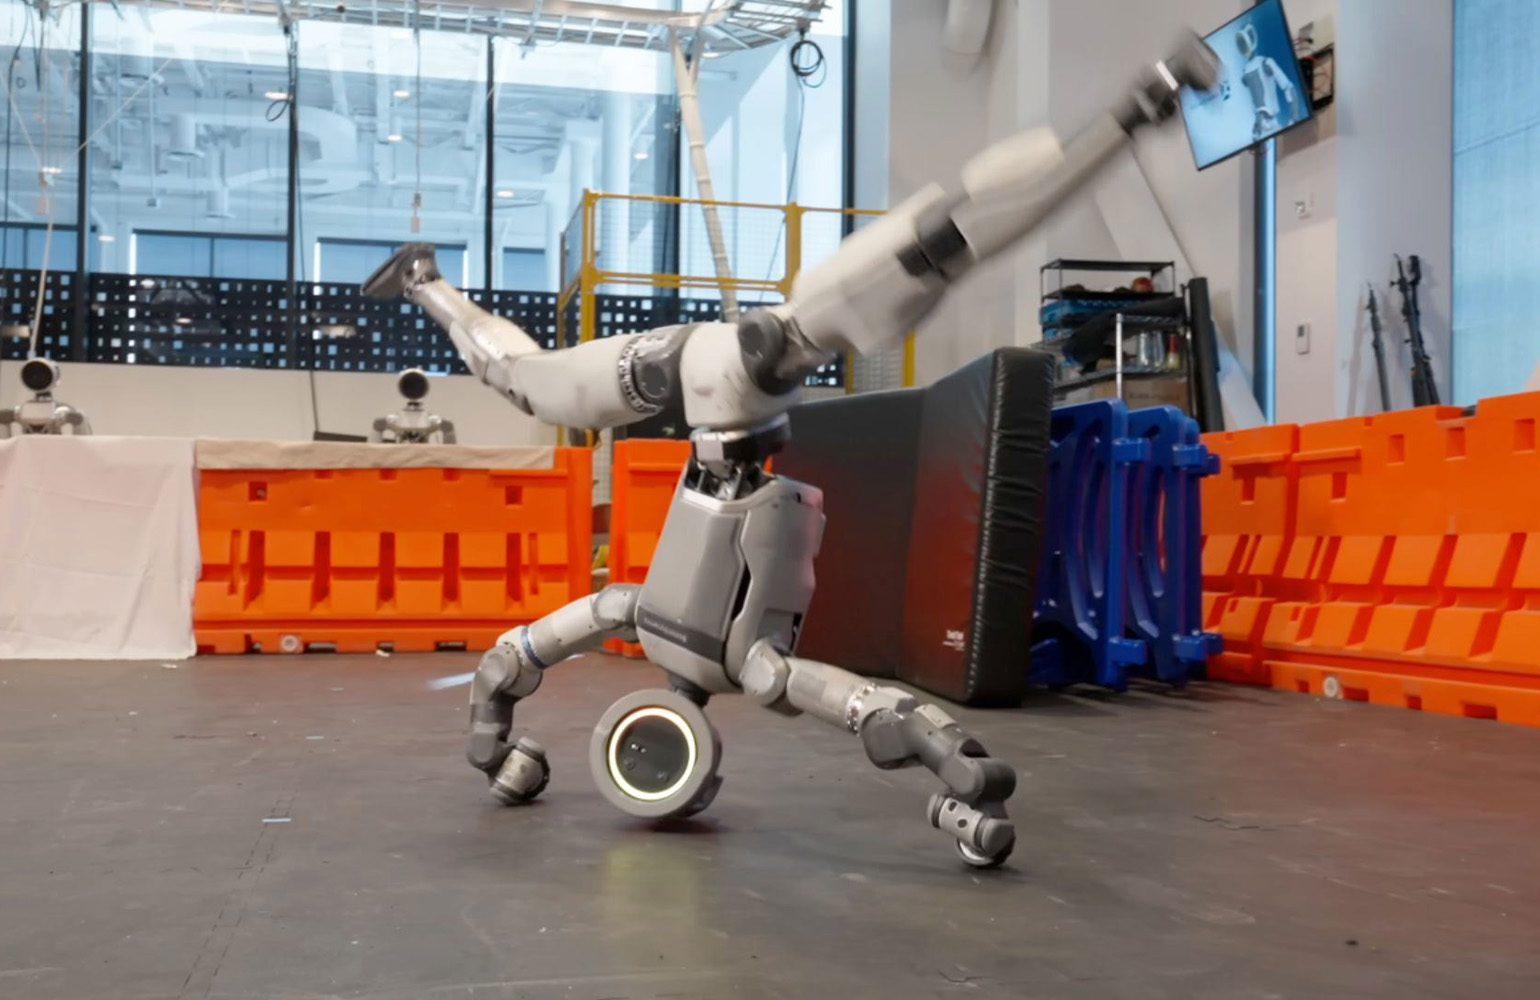
Замість створення складних людиноподібних роботів, індустрія повинна зосередитися на функціональних машинах, форма яких визначається конкретним робочим завданням.
Гуманоїдний робот Atlas виконує перекид назад. | Джерело: Boston Dynamics
Роботи захопили нашу уяву. Ми бачили гуманоїдів, які балансують на одній нозі, роблять сальто назад, складають білизну та плавно пересуваються складною місцевістю. Усе це — поведінка, яка ще кілька років тому здавалася чимось із наукової фантастики. Ці вірусні приклади важливі, оскільки вони демонструють, що втілений штучний інтелект (embodied AI) вийшов на новий технічний етап.
Водночас межі того, що вважається «гуманоїдним роботом», схоже, змінюються. Робототехнічні компанії додають колеса, більше сенсорів, нові маніпулятори, головні убори та екрани, прибираючи при цьому очі та голови зі своїх дизайнів гуманоїдів.
Як інженерна екосистема, що працює безпосередньо з розробниками гуманоїдів над вирішенням ключових апаратних проблем, ми бачимо повторювану тенденцію. Галузь часто потрапляє в пастку «роботоцентричного» мислення. Ми спочатку створюємо надзвичайну фізичну платформу, а потім шукаємо на промислових об'єктах завдання для неї.
Якщо ми хочемо перевести фізичний ШІ зі стрічок соціальних мереж на сталий комерційний рівень, нам потрібно змінити свій підхід. Галузі потрібен метод проєктування, який працює «від завдання». Почніть з процесу, що має економічну цінність. Подумайте, чи може робот виконати це завдання краще за людину.
А потім рухайтеся назад, щоб з'ясувати, які саме апаратне забезпечення, сенсорні можливості та форм-фактор насправді потрібні для виконання цього завдання.
Сенсорний стек народжується із завдання, а не з технічного паспорта
Успішні форми промислових роботів зумовлені їхньою функціональністю. Джерело: Vishay Precision Group Inc.
Якщо ви почнете з проєктування платформи, швидше за все, ви отримаєте компромісний апаратний стек. Конкретний робочий процес визначає інженерні вимоги до машини.
Візьмемо як приклад двоногого гуманоїдного робота, якому доручено виконувати два різні промислові процеси. Один передбачає вставлення штифта на автомобільній складальній лінії, а інший — пакування піддона у логістичному центрі.
Завдання зі вставлення штифта зазвичай передбачає зазор 20 мкм і силу з'єднання 5 Н. Отже, необхідна роздільна здатність сили контакту нижче 0,1 Н і швидкість смуги пропускання керування, достатня для виявлення заклинювання до того, як чутливий штифт зігнеться.
Однак при використанні тієї самої руки для масового пакування піддонів вам майже не потрібна така високочастотна роздільна здатність мікросили. Натомість вам потрібна велика вантажопідйомність, структурна жорсткість і здатність витримати 1 мільйон циклів без механічного дрейфу.
Якщо ви створюєте платформу загального призначення, єдиний «усереднений» датчик сили може призвести до створення системи, в якій буде важко виконувати точне вставлення штифтів. Системі також може забракнути довговічності, необхідної для постійного підйому важких вантажів.
Робочий процес також визначає ваш бюджет помилок. Це єдиний фактор, який перетворює вимірювання сили з витратної статті на джерело демонстративного повернення інвестицій.
Спроби покращити вимірювання сили часто зазнають невдачі. Наприклад, наші тести показали, що використання певного розрахунку, який підтримує контактну силу на рівні ±0,2 Н, може зменшити відсоток браку конекторів з 1,2% до 0,5%. Це може означати щорічну економію приблизно 450 000 доларів на одній складальній лінії. Такий економічний аргумент можливий лише тоді, коли ви починаєте з конкретного завдання.
Саме тому вибір критичних компонентів, наприклад, на основі тензометрії, має відбуватися на етапі архітектурного проєктування, а не розглядатися як другорядне питання під час підготовки специфікації матеріалів (BOM).
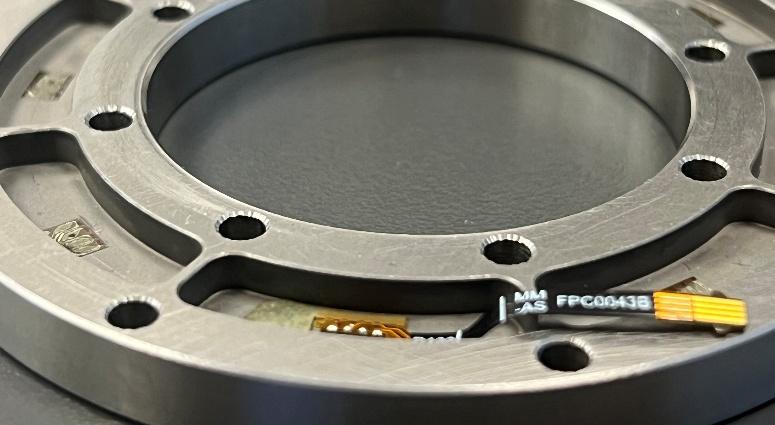
Тензометрія може надати цінні дані, якщо її впровадити на ранніх етапах проєктування. Джерело: Vishay Precision Group
Налаштування робота замість налаштування об'єкта
Тенденція фокусуватися насамперед на завданні ставить головне питання щодо форм-фактора. Чи є спеціалізований форм-фактор кращим вибором? Коли гуманоїдний дизайн є дійсно необхідним?
Виробничі середовища можна розділити на два типи: нові об'єкти (greenfield) та адаптовані об'єкти (brownfield). Справжня проблема полягає не в тому, як має виглядати робот, а в тому, що дешевше: модифікувати робота чи модифікувати об'єкт.
На нових об'єктах можна використовувати спеціалізованих роботів. На адаптованих об'єктах, як-от існуючий нафтопереробний чи хімічний завод, робот повинен адаптуватися до просторів, створених для людей.
На нових об'єктах, як-от об'єкт Northern Lights компанії Equinor, оператор може спроєктувати планування з самого початку і побудувати об'єкт навколо завдання. Тому спеціалізовані, негуманоїдні форми майже завжди виявляються кращими з погляду економіки, швидкості та енергоефективності. Крокуючі та колісні роботи надійніші для тих типів завдань, які вони виконують.
Однак у більшості випадків промислова діяльність відбувається на об'єктах, де єдиним практичним варіантом є адаптація існуючої платформи. Ці об'єкти мають вузькі проходи, сходи, підлогові решітки та дверні отвори, розраховані на людське тіло. У такій ситуації форм-фактор, придатний для людини — чи то ноги, чи дві руки, чи гуманоїдна форма, — стає величезною перевагою. Це дозволяє обладнанню працювати в середовищах, призначених для людей, без витрачання мільйонів доларів на реконструкцію приміщень.
Справжнім випробуванням для гуманоїдного дизайну є питання: якби ви починали все спочатку, чи обрали б ви знову гуманоїда? Коли потрібна сумісність із людиною, базові фізичні вимоги залишаються тими самими: контакт із поверхнею, крутний момент суглобів і сила на зап'ясті.
Роботи можуть мати різні форми, але вони підпорядковуються одній фізиці сенсорів. Тензометричні датчики залишаються ефективними навіть при зміні форм-фактора, забезпечуючи фундаментальні вимірювання незалежно від того, як розвивається ваша фізична платформа.
Один із критеріїв для гуманоїдів — чи потрібна сумісність з людиною. Джерело: Vishay Precision Group
Глибина впровадження важливіша за широту демонстрацій
Ефектні вірусні відео показують, що технічно можливо. Однак справжнім випробуванням є не сама демонстрація, а друге замовлення. Тільки завдяки повторним замовленням можна довести корисність для бізнесу.
Хоча демонстрації за допомогою пристроїв, відкаліброваних у контрольованих кліматичних умовах, доводять, що робот може спрацювати один раз, повне впровадження парку роботів вимагає, щоб машина витримувала щонайменше 10 000 циклів за зміну в умовах постійних температурних коливань і майже нульового допуску на дрейф.
Більшість проєктів у сфері фізичного ШІ провалюються, тому що інженерні зусилля спрямовуються на гучні загальні обіцянки, замість того щоб вирішувати конкретні операційні факти. У реальних умовах впровадження зазнають невдач через дрейф, втому сенсорів і проблеми з перекалібруванням, а не через недоліки в алгоритмах мислення.
Примітка редакції: Гуманоїди та фізичний ШІ є одними з тем сесій на RoboBusiness 2026, які відбудуться 20 та 21 жовтня в Санта-Кларі, Каліфорнія. Зареєструйтеся зараз для участі.
Баланс фізичного ШІ
Інтеграція ШІ у фізичне обладнання вимагає дисциплінованого балансу між енергоспоживанням, розсіюванням тепла, механічним зносом та обмеженнями безпеки. У програмному забезпеченні масштабування досягається копіюванням; з обладнанням ви маєте його купити, побудувати та зачекати.
Команди, які використовують суто програмний підхід, часто не враховують цей «фізичний баланс». Окрім базових теплових або електричних лімітів, нелінійні редуктори актуаторів створюють складну поведінку, яку надзвичайно важко передбачити та змоделювати.
Справжня зворотна керованість (backdrivability) вирішує частину цієї проблеми, дозволяючи актуатору або суглобу робота повністю передавати будь-який фізичний вплив середовища назад до основної архітектури керування.
Якою б не була апаратна перешкода — чи то теплове дроселювання в суглобових актуаторах, чи кількість енергії, споживаної при піковому навантаженні, — кожне обмеження зводиться до тієї самої потреби: знати точно, яка сила діє в реальних умовах навантаження, при реальних температурах протягом років. Саме цю інформацію надає тензометрія, тому її слід включати в архітектуру, а не просто перераховувати в специфікації матеріалів.
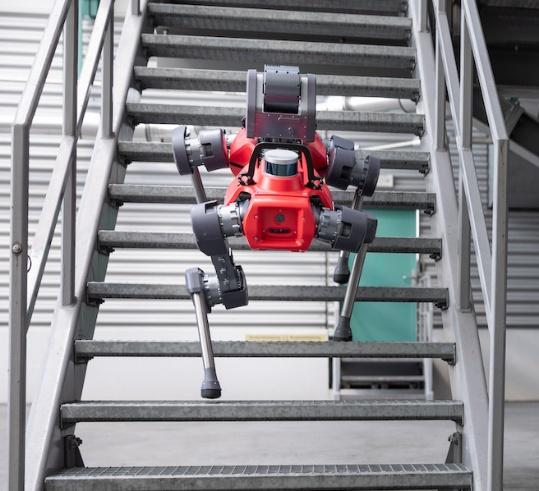
За словами Vishay Precision Group, безпека робота потребує більшого, ніж просто програмне забезпечення. Джерело: ANYbotics
Реальні показники комерційної життєздатності
Щоб оцінити комерційну життєздатність систем фізичного ШІ, нам варто вийти за межі ефектних маркетингових відео. Натомість нам слід зосередитися на показниках, які дійсно хвилюють фінансові команди.
Найважливішим і суттєвим показником є середній час між втручаннями (MTBI). Це можна вважати найбільш достовірною мірою, що використовується в галузі, але її найрідше публікують. Якщо оператор-людина має втручатися кожні 20 хвилин, щоб розблокувати захват або скинути налаштування сенсора, що зазнав дрейфу, то високі показники автономності не мають великого значення.
Ми повинні надавати таке саме значення реальній вартості одиниці роботи, незалежно від того, розраховується вона за кількість піднятих вантажів, подолані метри чи завершені інспекції. Цей показник зрештою визначає, чи замінить парк роботів існуючу робочу силу, чи доповнить її.
Операційна цінність також залежить від часу переналаштування. Час розгортання показує, чи може платформа «загального призначення» швидко адаптуватися до нового завдання, чи переконфігурація вимагає тижнів індивідуальної інженерної розробки. Нарешті, кількість інцидентів з безпекою на годину роботи визначить, чи вийде робот колись за межі своєї захисної клітки, щоб вільно працювати серед людей.
Вірусне відео показує робота, здатного виконати певне завдання один раз. Однак сталому бізнесу потрібно, щоб робот виконував те саме завдання принаймні 10 000 разів поспіль, без жодного втручання, дрейфу чи збою.
Головний висновок простий: починайте з робочого процесу, вбудовуйте надійні сенсори в архітектуру і фокусуйтеся на операційних метриках, щоб як спеціалізовані машини, так і гуманоїдні платформи могли повністю реалізувати свій потенціал у фізичному світі.
Оригінал: www.therobotreport.com