Як вибрати BLDC-двигун для роботизованих маніпуляторів та мобільних роботів
· Майбутнє
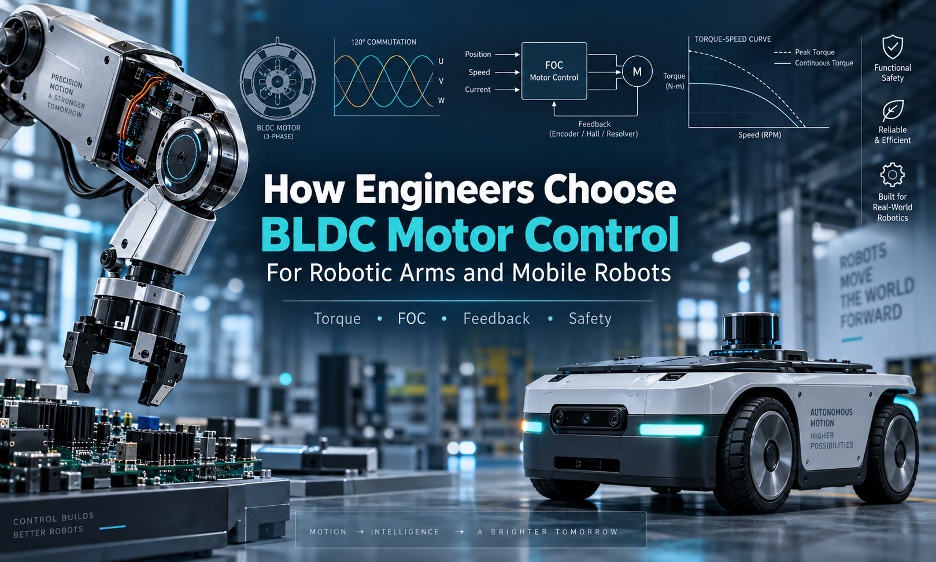
Вибір BLDC-двигуна для робототехніки має базуватися на механічному навантаженні, а не на характеристиках контролера, оскільки актуатор — це цілісна взаємозалежна система.
Вибір безколекторного двигуна постійного струму (BLDC) для роботизованих маніпуляторів або мобільних роботів починається з механічної системи, а не з каталогу контролерів. Двигун, розрахований на певну напругу та потужність, не дає інженеру розуміння, чи зможе він забезпечити необхідний крутний момент на низькій швидкості, точно регулювати положення, поглинати рекуперативну енергію або витримувати тепловий робочий цикл.
Привод — це система. Двигун, інвертор, датчики струму, зворотний зв’язок за положенням ротора, редуктор, гальма, вихідний енкодер, шлях відведення тепла, інтерфейс зв’язку та програмне забезпечення робота вищого рівня — все це впливає на кінцевий результат.
У промислових або коллаборативних маніпуляторах пріоритетом зазвичай є керований крутний момент, плавність ходу на низьких швидкостях, точність позиціонування, реакція на зіткнення, зворотна керованість (backdrivability) та теплові характеристики. У приводному двигуні мобільного робота більший акцент робиться на ефективності, пусковому моменті, гальмуванні, зчепленні з поверхнею, споживанні енергії акумулятора, регулюванні швидкості та синхронізації між каналами приводу.
Термінологія також потребує обережності. У літературі з комерційної робототехніки терміни «BLDC» та «PMSM» (синхронний двигун з постійними магнітами) часто вживаються як взаємозамінні, оскільки обидва типи — це трифазні машини з постійними магнітами, що живляться від електронних інверторів. Проте форма сигналу проти-ЕРС, конструкція обмоток, алгоритм контролера та метод зворотного зв’язку визначають, як саме поводитиметься конкретний двигун.
Наприклад, компанія STMicroelectronics розглядає керування трифазними BLDC та PMSM як споріднені сфери застосування, описуючи архітектури як шестикрокового, так і векторного керування (FOC).
Починайте з механічного навантаження, а не з каталогу контролерів
Перше завдання при виборі — визначити, що саме має виконувати двигун. Для редукторного шарніра робота корисною є залежність першого порядку: τ_joint = (τ_motor × передавальне відношення × η_gear) − τ_losses
Швидкість двигуна підпорядковується передавальному відношенню: ω_motor = ω_joint × передавальне відношення
Механічна потужність становить: P_mech = τ × ω
Перше наближення електричної потужності з боку акумулятора: P_elec ≈ P_mech / η_total
Ці рівняння не замінюють динамічну модель, але дозволяють визначити важливі параметри ще до вибору контролера. Слід врахувати номінальний та піковий крутний момент, тривалість пікових навантажень, момент прискорення, момент від гравітації та інерцію, що приведена до вала. Крім того, необхідно встановити параметри рекуперативного гальмування, режим роботи при зупинці (stall) або близьких до неї станах, робочий цикл, тепловий опір, діапазон напруги акумулятора, а також обмеження струму в кабелях і роз’ємах.
Для маніпуляторів розрахунок навантаження має враховувати інерцію ланок, корисне навантаження, компенсацію гравітації, коефіцієнт редуктора, люфт, податливість, противагу та розташування енкодера. Енкодер на боці двигуна може точно повідомляти положення ротора, тоді як на виході шарніра все одно залишатиметься похибка трансмісії.
Для мобільних роботів аналогічний розрахунок починається з маси транспортного засобу, радіуса колеса, опору коченню, кута нахилу, прискорення, особливостей рельєфу, пробуксовки коліс та конфігурації приводу. Платформи з диференціальним приводом потребують іншої синхронізації, ніж повноприводні машини. Наземний безпілотник (UGV) може значно довше працювати при високих навантаженнях, ніж легкий кімнатний робот-доставник.
Особливої уваги заслуговує рекуперативна енергія. Під час сповільнення або руху під гору двигун може повертати енергію в шину постійного струму. Акумулятор, контролер, стратегія гальмування та ємність шини повинні бути розраховані на цю енергію. Контролер, який правильно керує прискоренням, може створити проблему перенапруги під час інтенсивного рекуперативного гальмування.
 Зареєструйтеся зараз і допоможіть нам відсвяткувати 20-річчя RoboBusiness!
Вибирайте метод комутації відповідно до вимог до якості руху
Шестикрокове, синусоїдальне та векторне керування (FOC) — це не взаємозамінні назви для однієї і тієї ж поведінки.
Шестикрокова або трапецеїдальна комутація перемикає інвертор через шість електричних станів залежно від положення ротора. Вона може бути привабливою там, де важлива простота впровадження, низька вартість або допустимі пульсації моменту. Вона також підходить для випадків, коли двигун більшу частину часу працює на середніх або високих швидкостях, а точний крутний момент на низьких швидкостях не є ключовою вимогою. Датчики Холла можуть надати дані про положення ротора для простих систем із сенсорами.
Синусоїдальне керування живить фази струмом або напругою, що змінюються безперервно, а не дискретними станами комутації, як у шестикроковому методі. Це дозволяє зменшити пульсації моменту та акустичні шуми порівняно з простою трапецеїдальною стратегією, хоча фактична продуктивність залежить від конструкції двигуна, зворотного зв’язку, регулювання струму та налаштувань.
Векторне керування (Field-Oriented Control, FOC) поглиблює процес керування, трансформуючи виміряні фазні струми у систему координат, що обертається. Перетворення Кларка перетворює трифазні величини у двовісну нерухому систему, а перетворення Парка обертає її у компоненти осей d та q.
Після цього контролер може незалежно регулювати ці компоненти через контури струму, перш ніж перетворити команду назад у фазні напруги та згенерувати широтно-імпульсну модуляцію (ШІМ).
У типовому застосуванні PMSM струм осі q тісно пов’язаний зі створенням крутного моменту, тоді як струм осі d може використовуватися для керування потоком і, на високих швидкостях, для послаблення поля. Довідкові матеріали TI щодо керування двигунами ілюструють практичну структуру з перетвореннями Кларка і Парка, ПІ-регуляторами, контурами положення та швидкості, а також просторово-векторною ШІМ.
FOC зазвичай обирають тоді, коли застосування потребує плавного руху на низьких швидкостях, швидкої реакції на зміну моменту або точного регулювання швидкості. Це також допомагає зменшити пульсації моменту, покращити рекуперативне гальмування та впровадити керування імпедансом. Тому FOC є природним вибором для багатьох роботизованих шарнірів і приводів переміщення.
Однак FOC не створює прецизійний привод автоматично. Точність кута ротора, якість датчиків струму, ідентифікація параметрів двигуна, час вибірки, «мертвий час» інвертора, смуга пропускання контуру, механічна трансмісія та налаштування — все це впливає на кінцевий результат. Складний алгоритм не зможе компенсувати неправильно вирівняний енкодер або редуктор зі значними механічними похибками.
Оберіть архітектуру зворотного зв’язку
Вибір зворотного зв’язку настільки ж важливий, як і алгоритм комутації. Датчики Холла, інкрементальні енкодери, абсолютні магнітні енкодери, оптичні енкодери, резольвери та бездатчикові методи оцінки — кожен із них вирішує різні проблеми.
Датчики Холла sensors надають відносно грубу інформацію про положення ротора і часто є достатніми для електронної комутації та базового регулювання швидкості. Вони практичні для бюджетних мобільних платформ, де не потрібна надвисока точність.
Інкрементальні енкодери надають значно більше інформації про положення і широко використовуються для сервокерування. Абсолютні енкодери додають однозначний референс положення, що цінно, коли робот повинен знати положення шарніра одразу після запуску без процедури калібрування (homing).
Оптичні енкодери можуть забезпечити високу роздільну здатність, але вимагають захисту від зовнішніх умов. Магнітні енкодери пропонують компактність і стійкість до забруднень. Резольвери залишаються актуальними там, де важлива електрична та механічна міцність.
Розташування сенсора не менш важливе, ніж його роздільна здатність. Енкодер на боці двигуна вимірює положення ротора. У системі з редуктором вихідне положення також залежить від передавального відношення, люфту, пружності, торсійного скручування, деформації підшипників та похибок передачі. Якщо ці помилки критичні, вихідний енкодер на шарнірі дозволяє замкнути контур керування безпосередньо за фактичним положенням вузла.
Це не означає, що кожному шарніру потрібні два енкодери. Механічна трансмісія визначає, чи достатньо точності зворотного зв’язку на боці двигуна. Видання The Robot Report раніше висвітлювало архітектури приводів, що використовують інтегровані сервоприводи та подвійні абсолютні енкодери, показуючи, чому розміщення енкодера стає питанням системного проектування.
Бездатчикове керування (sensorless) виключає датчики положення та їхню проводку, зменшуючи вартість і складність збірки. Методи на основі проти-ЕРС є усталеними інженерними техніками, і Microchip описує кілька таких реалізацій. Обмеження полягає в тому, що інформацію про проти-ЕРС важко отримати на нульовій або дуже низькій швидкості, тому для старту та роботи під навантаженням на малих швидкостях потрібні спеціальні стратегії.
Тому бездатчикове керування може бути корисним у випадках, коли профіль роботи надає достатньо даних для оцінювача, але його не слід вважати універсально придатним.
Узгодьте контролер із маніпулятором
Простий шарнір робота може використовувати BLDC-двигун з датчиками Холла та зовнішнім контролером, якщо завдання обмежується швидкістю або базовим позиціонуванням. Цю архітектуру легко впроваджувати та обслуговувати, але якість руху залежатиме від якості двигуна, редуктора, роздільної здатності датчиків та можливостей контролера.
Для більш вимогливих вузлів зазвичай використовують BLDC або PMSM із сервоприводом FOC, що працює з енкодером. Привод локально виконує швидкий контур струму, а вище розташовані контури швидкості та положення. Це робить керування крутним моментом практичним і забезпечує основу для стратегій керування імпедансом та реагування на зіткнення. Налаштування такої системи — це складний процес, що включає калібрування енкодера, полярність струму, налаштування ПІД-контурів та гальм.
Інтегрований роботизований привод поєднує двигун, редуктор, енкодер, електроніку, гальма, термодатчики та інтерфейс зв’язку в одному корпусі. Переваги очевидні: менше компонентів, коротші кабелі, компактність. Але водночас виникають питання щодо відведення тепла, ремонтопридатності та залежності від постачальника.
Огляди The Robot Report щодо BLDC-двигунів, розроблених спеціально для шарнірів роботів, показують, що упаковка та продуктивність двигуна все частіше розглядаються як єдине ціле на рівні привода, а не як окремі компоненти.
Узгодьте контролер із мобільним роботом
Керування BLDC-двигунами для мобільних роботів має інший акцент, оскільки колеса одночасно виконують функцію руху та контакту з середовищем.
Автономний мобільний робот (AMR) з диференціальним приводом потребує точного відстеження швидкостей обома колесами для стабільної навігації. Енкодери з високою роздільною здатністю стають цінними, коли завдання локалізації або точного стикування вимагають більшої точності, ніж можуть надати датчики Холла.
Чотириколісні платформи додають нові виклики: синхронізація швидкостей, розподіл механічного навантаження та пробуксовка коліс. Позашляхові UGV стикаються з вологою, пилом, перепадами температур, нерівним рельєфом та тривалими періодами високої потужності.
Поведінка акумулятора також впливає на вибір контролера. Просідання напруги під час прискорення зменшує доступний запас енергії, а рекуперація може підняти напругу шини. Тому контролер потрібно оцінювати в усьому робочому діапазоні напруг акумулятора, а не лише при номінальному значенні.
Тепловий дизайн також відрізняється: привод, розміщений всередині колеса або компактного шасі, має обмежений обдув. Інвертор, обмотки та підшипники стають частиною шляху розсіювання тепла.
Mobile manipulators роблять цю відмінність ще очевиднішою. Рішення на кшталт MCR+ від Desmasa, де маніпулятор і база AMR ділять одну архітектуру живлення та керування, показують, що навіть у межах однієї машини вимоги до приводів можуть кардинально відрізнятися.
Оцініть вимірювання струму та теплову поведінку
Номінальні значення струму в контролерах потребують правильного тлумачення. Datasheet може вказувати тривалий фазний струм, струм шини, піковий струм, середньоквадратичний струм (RMS) або обмеження струму. Ці цифри не є взаємозамінними.
Термічний ліміт двигуна, ліміт напівпровідників інвертора та можливості роз’ємів можуть бути нижчими за піковий струм. Контролер, що рекламується з великим «піковим» струмом, не обов’язково підходить для двигуна, який потребує такого струму постійно.
Розгляньте рівні зв’язку та ПЗ
Контролер двигуна зазвичай відповідає за найшвидші контури керування. Роботу не потрібно обчислювати кожен перехід ШІМ; достатньо надсилати команди щодо моменту, швидкості або положення.
Перед вибором привода перевірте підтримку CAN/CANopen, EtherCAT, RS-485 або UART, частоту оновлення даних, затримки команд та інтеграцію з ROS 2. EtherCAT стає привабливим, коли потрібна синхронізація багатьох осей з детермінованою часовою затримкою.
Ставтеся до безпеки як до архітектури, а не як до чекліста
Контролер повинен оцінюватися на предмет захисту від перевантажень за струмом, короткого замикання, перенапруги, перегріву, втрати фази, відмови енкодера та втрати зв’язку. Проте ці функції не є повноцінною архітектурою безпеки.
Вимоги до безпеки залежать від категорії робота. Для промислових роботів стандарти ISO 10218-1:2025 та IEC 61800-5-2 визначають функціональні вимоги. Пам’ятайте: наявність датчика температури чи вимкнення за перевантаженням саме по собі не створює сертифіковану функцію безпеки — її потрібно проектувати та валідувати згідно зі стандартами.
Практичний робочий процес вибору
- Визначте повний профіль навантаження та руху.
- Розрахуйте тривалий та піковий момент на валу двигуна.
- Встановіть вимоги до швидкості та рекуперативного гальмування.
- Визначте мету керування (швидкість, момент, положення тощо).
- Оберіть зворотний зв’язок відповідно до мети.
- Оберіть метод керування (шестикрокове чи FOC).
- Перевірте межі напруги, струму та теплові запаси.
- Оберіть інтерфейси зв’язку та ПЗ.
- Визначте поведінку системи у разі аварій та втрати зв’язку.
- Протестуйте всю систему (двигун, привод, редуктор, контролер) як єдине ціле.
Чекліст інженера
- Які вимоги до тривалого та пікового крутного моменту?
- Який діапазон швидкостей та прискорень?
- Яка мета керування (швидкість, момент, положення, імпеданс, тяга)?
- Чи достатньо датчиків Холла, чи потрібен енкодер?
- Чи достатньо зворотного зв’язку на боці двигуна для механічної передачі?
- Чи забезпечує шестикрокове керування потрібну якість, чи виправдане використання FOC?
- Чи адекватні запаси за напругою, струмом та температурою?
- Чи відповідає інтерфейс зв’язку вимогам до затримок та синхронізації?
- Що відбувається під час відмови датчика, втрати зв’язку, гальмування та аварійної зупинки?
- Чи протестований весь привод під реальним робочим навантаженням?

Про автора
Файсал Махмуд — досвідчений стратег з цифрового маркетингу та технічного контенту, який спеціалізується на ШІ, розробці ПЗ та SEO-оптимізованих матеріалах. Він допомагає розробникам і підприємствам розуміти новітні технологічні тренди. З автором можна зв’язатися через електронну пошту faisal@aidetector.pro.
Оригінал: www.therobotreport.com